模型文件按平台准备模型实际分析画面 ↗
CosmoEdge / 开源边缘视觉 AI 引擎
把现场画面,
变成业务事件。
连接视频、模型与场景规则,让分析结果进入业务流程。
视频接入接入现场视频流
边缘分析运行场景化视觉算法
业务事件输出结构化事件,进入业务流程
01 / 一个完整场景
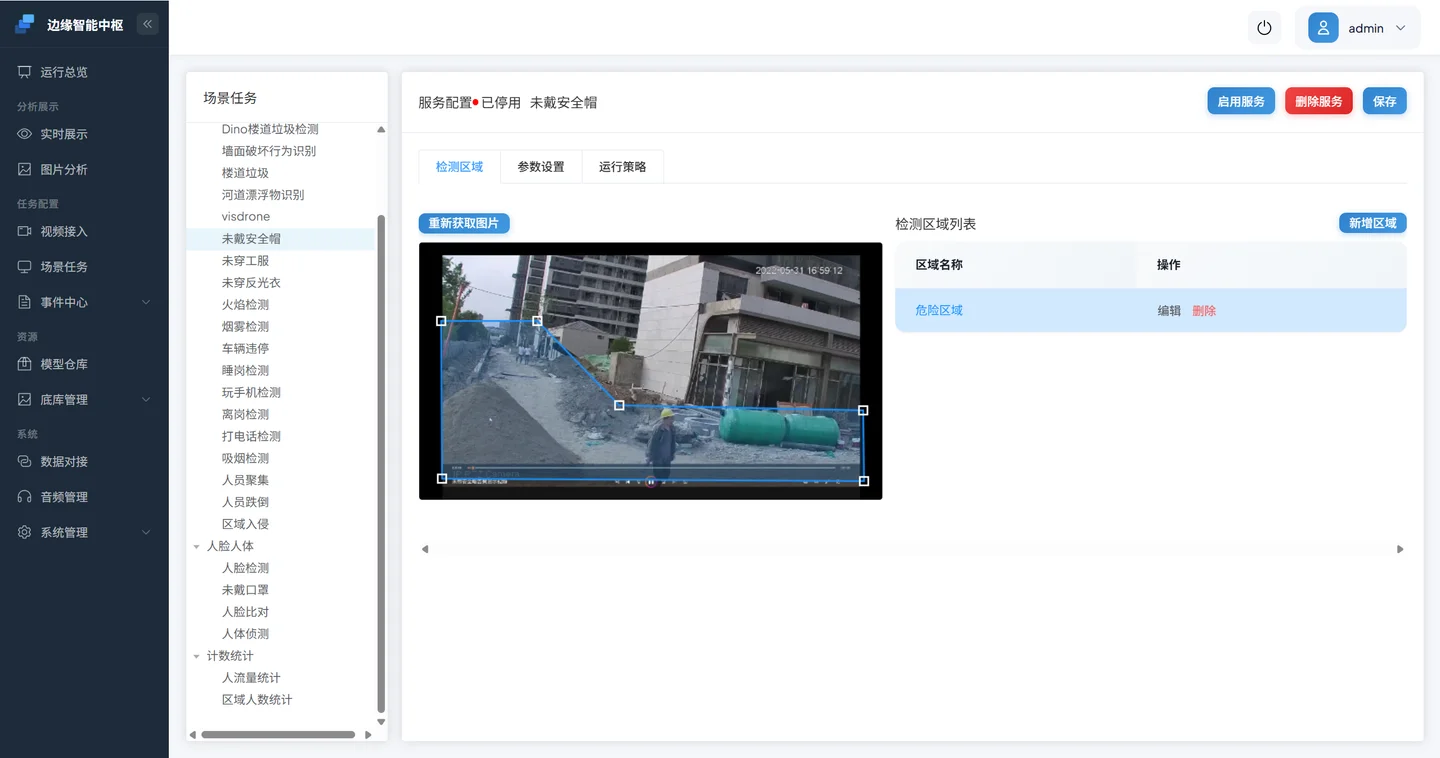
未戴安全帽检测,从配置到告警。
在工地入口画定检测区域,配置安全帽检测规则,查看实时画面和告警截图。
02 / 从模型到应用
接入自有模型,配置业务规则。
配置模型输入、检测区域和事件规则,复用视频处理、实时展示与系统对接功能。
提示词探索
用文字描述目标,或询问画面内容。
DINO 按提示词查找目标,VLM 回答画面中的状态与内容。使用自己的图片或视频,检查检测框、回答和事件结果。
查看平台测试结果 →示例:DINO 的 garbage.person 提示词与楼道检测结果。03 / 系统架构
在边缘完成分析,
向业务系统交付事件。
视频处理、模型推理和场景规则运行在边缘设备上。Web 控制台负责配置和查看,事件通过接口接入业务系统。
现场输入
RTSP 视频流
视频与图像
Web 控制台
任务配置 · 实时画面 · 事件复核
CosmoEdge 边缘 AI 引擎边缘设备内
运行平台Sophon / Rockchip / x86
业务系统
接收事件与结果
点选模块,了解它在系统中的职责
场景编排
连接模型与处理节点,配置分析区域和判断条件。把任务逻辑保存为场景模板,在下一个任务中继续调整和复用。
04 / 工程证据
性能与持续运行,分别验证。
人员检测 + 未戴安全帽分析 · 2 任务 / 路 · 每任务目标 5 FPS
多路双任务性能
最高已测通过负载
≥ 表示最高已测负载通过达标门槛:目标 FPS 的 80% · 每级观测 30 秒
查看多路性能报告72 小时固定负载
72h持续运行
0%观测最大丢弃率
| 平台 | 固定路数 | 平均 FPS |
|---|---|---|
| BM1688 | 8 路 | 5.086 |
| CV186X | 8 路 | 5.085 |
| RK3576 | 8 路 | 5.098 |
| RV1126B | 4 路 | 5.230 |
独立固定负载观测,每任务目标 5 FPS;平均 FPS 来自运行采样。
查看 72 小时运行报告05 / 开始使用
选择适合你的部署方式。
开始构建你的第一个现场应用
 CosmoEdge